案例与源码
三个真实项目案例 · 扫码获取完整源码
三个真实项目案例,涵盖 Qt3D 机械臂仿真、个人网站、纯 C++ 插件化框架。 每个案例都来自实际开发项目,含完整可编译源码与设计文档。 点击 "获取源码" 按钮,微信扫码即可联系我获取源码包与技术支持。
使用 Qt 原生 3D 引擎加载 URDF 描述文件,构建轻量级机械臂数字孪生与控制可视化。下方截图即为程序实际运行效果,可拖拽滑块驱动各关节运动。
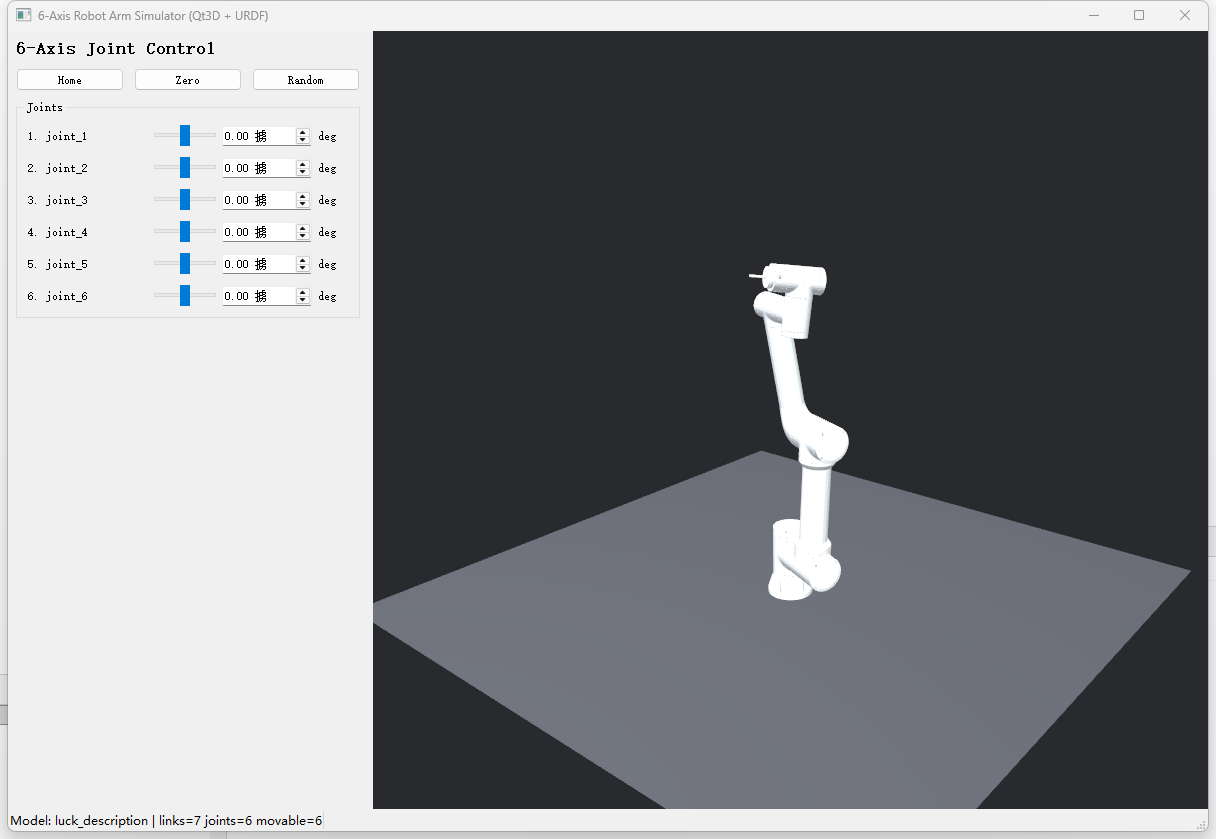
- URDF 文件解析与 Qt3D 场景自动构建
- 正运动学(DH 参数)与逆运动学求解
- 关节限位校验与碰撞检测
- 轨迹规划、录制与回放
- 对比 ROS RViz / MoveIt 的轻量化方案
一个无任何第三方依赖的纯 C++ 插件化框架,仅依赖 C++14 标准库即可运行。聚焦嵌入式与资源受限场景,强调"小而美"的工程实践。
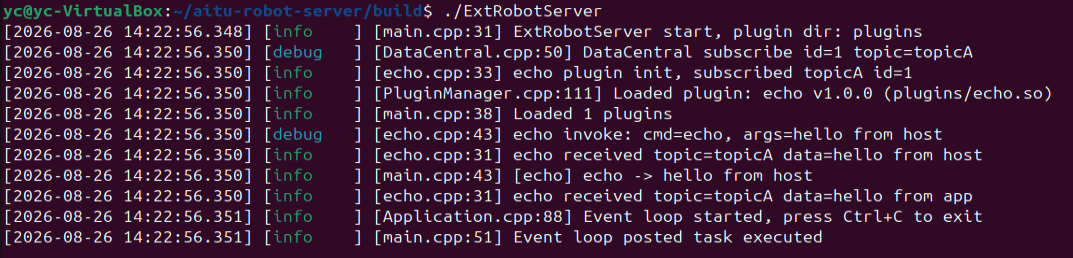
- 零第三方依赖,仅 C++14 标准库
- 插件动态加载 / 卸载 / 依赖解析
- 崩溃自动生成墓碑文件(minidump + 调用栈)
- 跨平台宏封装(Windows / Linux / macOS / 麒麟)
- 高性能异步日志(无锁环形缓冲区)
- 内置发布订阅消息总线
你正在浏览的这个网站本身就是完整案例:纯原生 HTML/CSS/JS 实现,无任何前端框架依赖,覆盖首页、经历、技能、项目、博客、案例、联系七大模块。
- 纯原生 HTML5 + CSS3 + JavaScript,零框架依赖
- 响应式布局,适配桌面与移动端
- 统一导航栏与页脚,备案号合规
- 博客系统:8 大分类、70+ 篇技术博文
- SVG 图解 + 代码高亮 + 模态弹窗交互
- 百度统计集成、SEO 友好结构

扫码获取源码
微信扫一扫添加好友
备注「案例源码」即可获取对应项目完整源码
案例展示
点击遮罩或按 ESC 键关闭